뉴로메카 로봇, 물체 인식해 골프공 크기 공 집어 이동
박종훈 대표 “피지컬 AI 승부는 로보틱스·자동화에서 판가름”
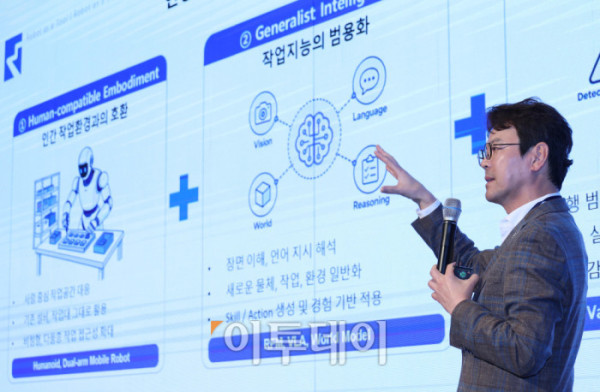
국내 산업현장에서 정해진 프로그램에 따라 같은 동작을 반복하던 로봇이 주변 환경과 작업 대상을 인식하고 상황에 맞춰 행동하는 방향으로 진화하고 있다. AI의 인지·판단 능력과 로봇의 정밀 제어 기술을 결합해 제조와 물류 등 실제 현장의 자동화 범위를 넓히려는 움직임이다.
박종훈 뉴로메카 대표이사는 22일 서울 여의도 중소기업중앙회에서 열린 2027 테크퀘스트 행사에서 “피지컬 AI의 승부는 로보틱스와 자동화에서 판가름난다”며 “피지컬 AI의 등장으로 로봇이 잘 보기 시작했고, 잘 판단하기 시작했고, 잘 움직이기 시작했다”고 말했다. 이어 “제조·공공 현장을 피지컬 AI의 실증 무대로 적극 활용하고 AI 기반 SI 표준화와 로봇·AI 기업 간 협력을 확대해야 한다”고 강조했다.
피지컬 AI의 등장으로 카메라와 센서 등을 통해 주변 환경과 작업 대상을 파악한 뒤 상황에 맞는 작업을 수행하도록 기술은 고도화되고 있다. 기존 산업용 로봇이 부품 위치나 작업환경이 달라지면 지그를 다시 제작하거나 프로그램을 수정해야 하는 것에서 한 단계 나아간 것이다.
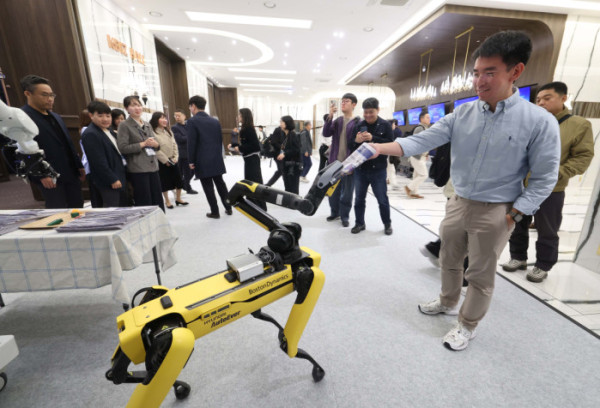
실제 이날 선보인 뉴로메카 로봇 역시 물체를 인식한 뒤 팔을 움직여 작은 공을 집어 옮기는 작업을 수행했다. 뉴로메카 관계자는 “공장 안에서 물건을 옮기고 나르는 역할 등을 염두에 둔 모델”이라며 “현재는 실증 단계로 실제 현장에 적용될 예정”이라고 설명했다.
현장을 찾은 관람객들도 로봇 기술의 변화를 체감했다. 관람객 박옥란 씨는 “과거 로봇보다 움직임이 훨씬 섬세해졌고 물건 자체를 인지해 집는 것이 신기했다”며 “아이가 AI 관련 학과에 진학하게 돼 관련 기업 명함도 받아가며 관심 있게 보고 있다”고 말했다.
박 대표는 피지컬 AI 확산의 주요 과제로 시스템통합(SI)을 꼽았다. 공장마다 다른 작업환경을 측정하고 공정을 설계한 뒤 로봇 동작을 일일이 프로그래밍하는 과정을 AI로 자동화하면 로봇 도입에 필요한 시간과 비용을 줄일 수 있다는 설명이다. 박 대표는 “데모는 좋은 상황에서 한 번 성공하면 되지만 실제 현장에서는 매번 성공해야 한다”며 “99% 성공률로는 쓸 수 없고 99.9% 수준까지 성공률을 높이는 동시에 실패를 감지하고 복구할 수 있어야 한다”고 말했다.